01 / Surveillance
Surveillance aérienne persistante. Missions de sécurité et opérationnelles au-delà de la portée visuelle, l'appareil tenant sa position sans pilote dans la boucle.
CoraX — le génie du corbeau. Nommé d'après l'oiseau qui résout les problèmes.
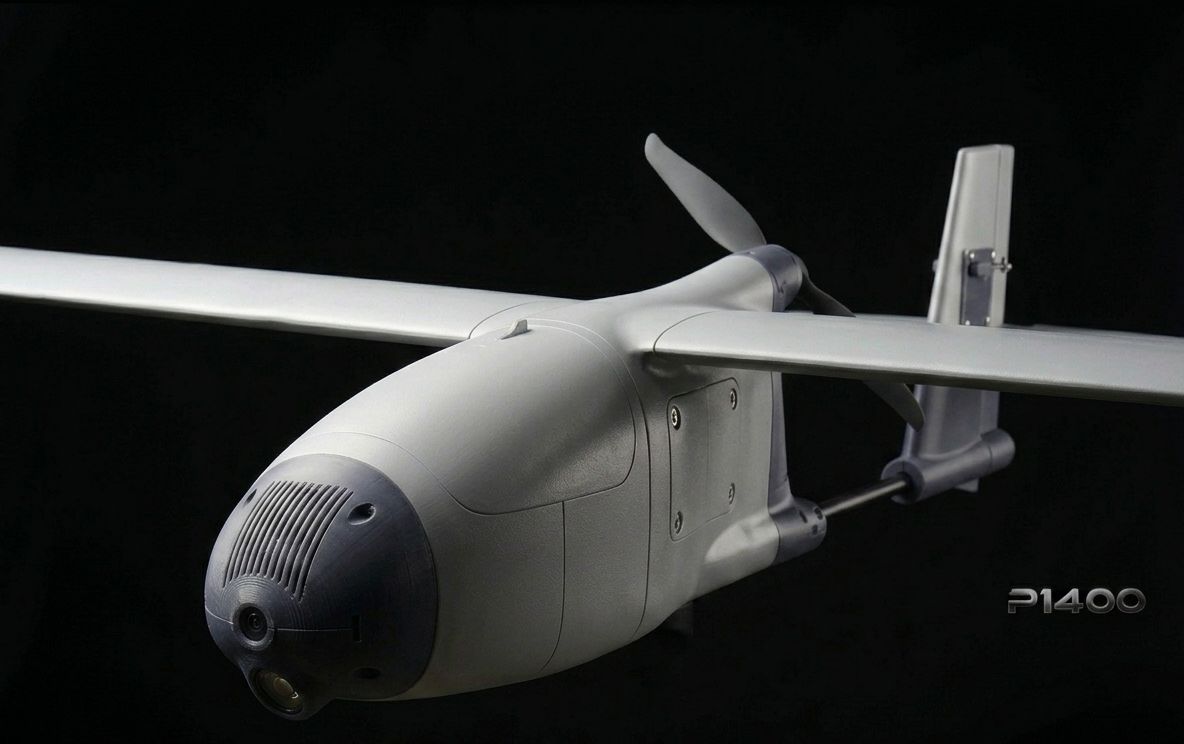
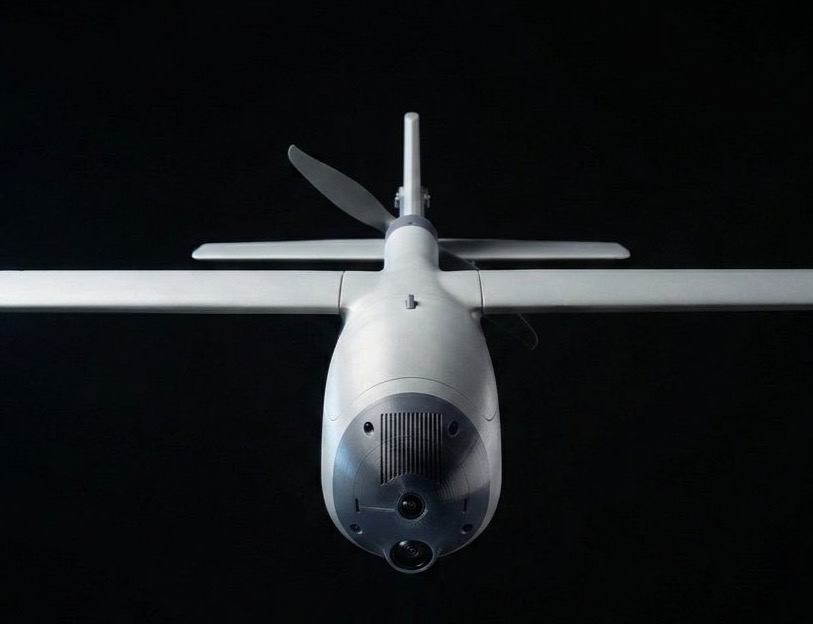
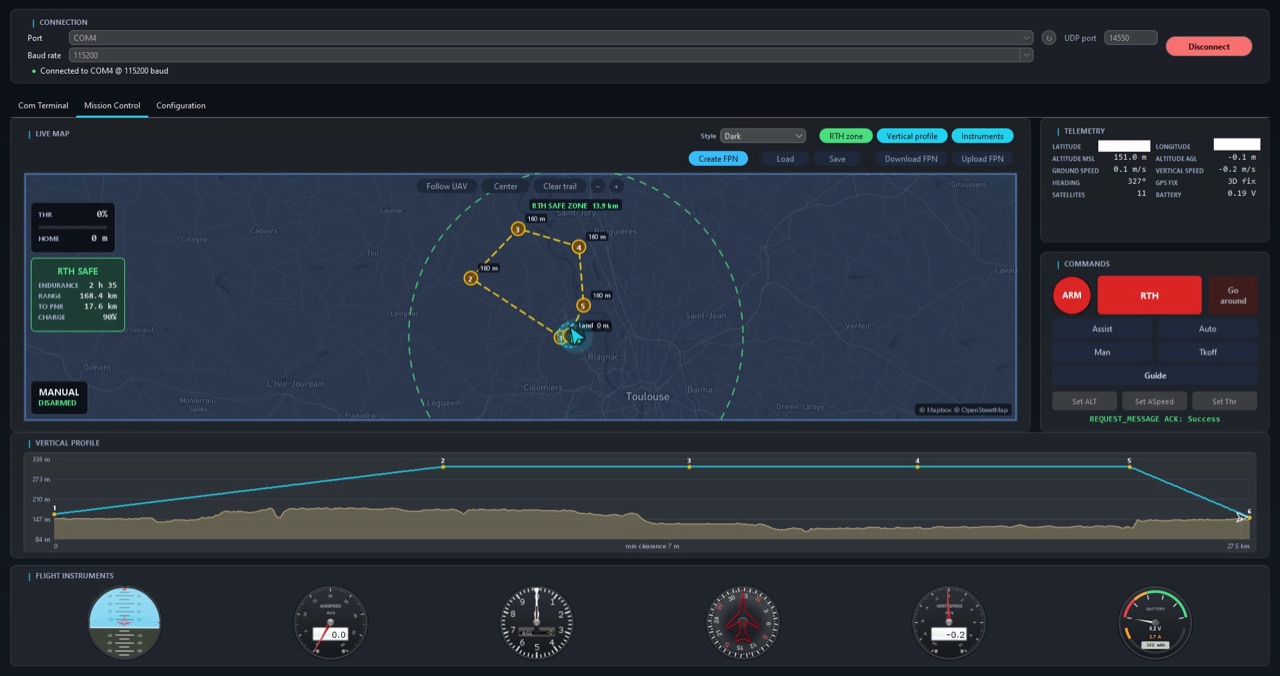
CoraX conçoit et fabrique des drones à voilure fixe pour la surveillance au-delà de la portée visuelle (BVLOS), la surveillance des feux de forêt et la cartographie — y compris notre propre contrôleur de vol, notre avionique et notre station sol.
Nos aéronefs
Notre contrôleur de vol
Notre méthode
Notre station sol
01 / Surveillance
Surveillance aérienne persistante. Missions de sécurité et opérationnelles au-delà de la portée visuelle, l'appareil tenant sa position sans pilote dans la boucle.
02 / Feux de forêt
Détection et évaluation en direct. Détection précoce et évaluation en temps réel au-dessus des zones d'incendie actives, pour appuyer les décisions de lutte à mesure que la situation évolue.
03 / Cartographie
Acquisition géospatiale précise. Données de qualité topographique pour les infrastructures, la gestion du territoire et les clients industriels, collectées selon un plan de vol reproductible.
De la première résistance posée sur le contrôleur de vol jusqu'au dernier essai en vol, nous concevons, fabriquons et intégrons chaque élément de notre chaîne aéronautique.
01 — Aéronef / Le CoraX
02 — Avionique / CrossHair AvioniX
03 — Segment sol / Horus
Cela signifie que nous pouvons tout modifier, à n'importe quelle étape, pour n'importe quel client.